据海外媒体报道,特斯拉奥斯汀Robotaxi无人驾驶出租车运营时间小幅放宽,收车时间由22点推迟至23点,但仍无法实现通宵运营的目标。
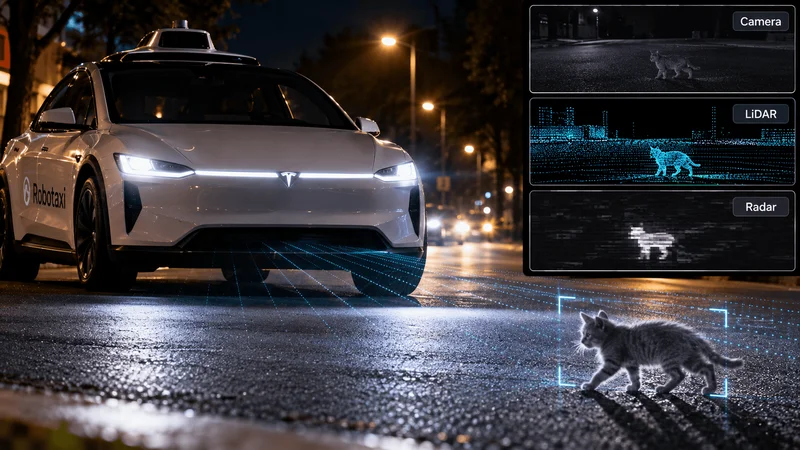
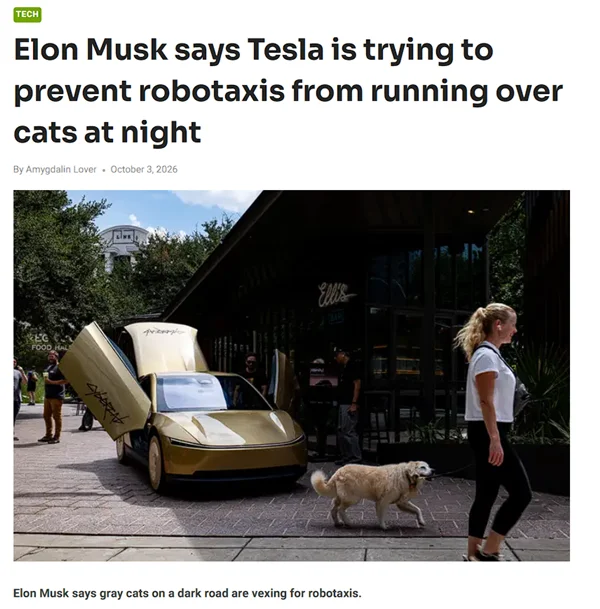
之所以如此,是因为依旧存在缺陷,马斯克在社交平台坦言:夜间难以识别与路面颜色相近的小动物(灰色小猫),是Robotaxi无法通宵运营的最大障碍。
马斯克表示,团队当下主攻的安全课题,就是避免车辆在暗光环境下碾压宠物,其中最棘手场景便是“夜色里,灰色小猫趴在灰色沥青路面上,二者色调高度接近,纯视觉系统很难分辨”。
据悉,特斯拉无人驾驶出租车采用纯视觉方案,完全依靠摄像头采集画面,没有搭载激光雷达。
其摄像头成像高度依赖光线与物体对比度,在照明不足的路段,灰色小猫和路面几乎融为一体,AI很难识别出这一小型障碍物。
针对这个难题,马斯克提出依靠AI光子计数算法提升暗光识别能力,但该能力目前只是软件理论上限,尚未在实车上落地。
这件事也再次引发自动驾驶路线争论,支持激光雷达方案的观点认为,激光雷达不受色彩对比度影响,更容易识别这类低反差物体,是安全兜底的存在。
此外,特斯拉Robotaxi还面临监管压力,当前美国国家公路交通安全管理局(NHTSA)正在对320万辆特斯拉展开调查,重点核查FSD系统在低能见度场景下的相关事故。
 01
纯视觉全自动驾驶投放运营
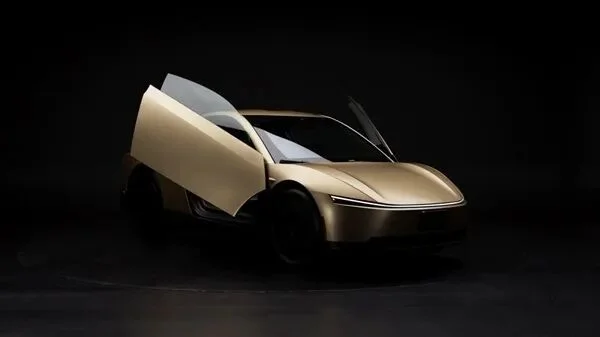
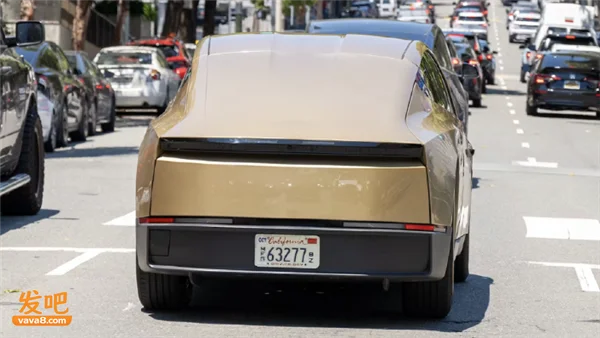
据海外媒体8月报道,特斯拉首款完全取消方向盘、油门刹车踏板的无人驾驶出租车Cybercab,内部目标瞄准8月底在美国得克萨斯州奥斯汀开启道路运营。
Cybercab是特斯拉Robotaxi战略中标志性车型,从底层架构就是为无人驾驶共享出行打造,特斯拉设定目标,把单车成本压到3万美元以内,大幅降低无人网约车的运营成本。
采用双座布局,车内没有任何供人类接管车辆的操控硬件,完全依靠FSD纯视觉自动驾驶系统完成全部驾驶操作。
一旦系统遇到特殊状况,车内乘客无法手动干预,依靠后台远程操作员进行监控、辅助处置,部分测试车辆已经搭载星链卫星通信,保障网络链路稳定。
按照特斯拉的落地节奏,投放将分两步推进,第一阶段优先面向特斯拉内部员工开放公共道路试乘,积累真实路况数据;
运行稳定之后,再正式并入奥斯汀现有的Robotaxi网约车服务,对普通公众开放叫车体验。
此前数月,Cybercab已经在奥斯汀开展大量封闭园区与公开道路测试,特斯拉还针对当地急救人员开展专项培训,应对无方向盘车辆的事故救援处置。
但现阶段投入道路的属于工程测试车队,并非大规模量产版本,马斯克此前也坦言,受全新制造工艺约束,Cybercab初期产量爬坡速度会比较缓慢。
不过行业也提出现实顾虑,无方向盘车型一旦出现系统故障,乘客缺少应急接管手段,事故责任划分、极端场景下的系统可靠性,依旧是绕不开的法律与技术难题。
02
华为靳玉志谈纯视觉和融合感知
关于智能辅助驾驶路线的争论一直未停,华为公司高级副总裁、引望公司CEO靳玉志今年7月在接受采访时,表达了自己的观点。
靳玉志表示:我们的看法,纯视觉是模拟人眼,目标是达到开车时“接近人”;多传感器的融合方案,目标是要“超越人”。
他进一步解释称,人开车的时候,有些场景,其实人眼和视觉是解决不了的,比如在逆向强光下导致的光盲,在夜晚全黑暗情况下的夜盲,还有下大雨导致的雾盲、雨盲场景,。
他称华为始终坚持“Safety First(安全优先)”,所以会坚定地走多传感器融合感知的技术路线。
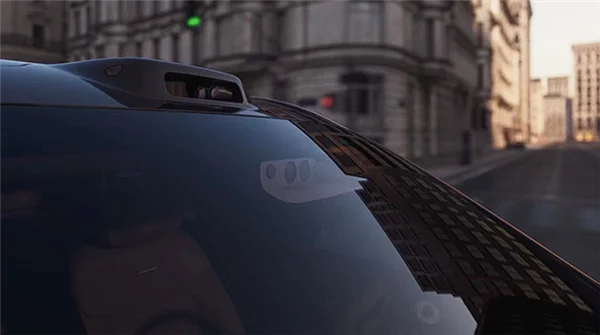
靳玉志还表示,每一路传感器都有它自己独特的优势,比如激光雷达,小目标分辨率特别高;毫米波雷达,测速及穿透雨雾尘的能力非常强,所以需要多传感器的融合。
“我们利用多传感器融合的优势互补,把所有优势结合起来,提供更安全的辅助驾驶,未来就是自动驾驶。在面向未来自动驾驶的时候,安全要求的等级会更高,纯视觉是没有办法满足的。”
03
纯视觉和激光雷达谁更优
智能驾驶领域关于纯视觉方案和激光雷达方案谁更优的讨论,从行业起步至今就从来没有停止过。
目前整个行业基本分成泾渭分明的两大路线阵营,一边是以特斯拉为代表的纯视觉派;
另一边是以华为为代表,坚持多传感器融合、死守激光雷达配置的技术路线派。
清华大学苏州汽车研究院智能网联中心技术总监孙辉曾在受访时指出,纯视觉方案的感知效果高度依赖AI模型的泛化能力,天然存在一定概率的漏检风险,尤其是在光线不足、或是阳光直射导致画面过曝的场景下,整套系统很容易直接失去有效感知能力。
更关键的现实问题是,国内大部分走纯视觉路线的车企,在车载硬件储备和大模型训练层面,和特斯拉还存在不小的差距。
不少车企虽然在车载摄像头、智驾芯片这类硬件参数上堆得很足,但是核心的训练算力和真实路测数据的积累缺口,才是拉开体验差距的关键原因。
纯视觉路线想要持续迭代性能,必须从硬件和软件两个维度同时提升上限,其中软件层面的优化高度依赖真实路测数据,智驾大模型训练需要的海量场景数据,不少国内车企在数据收集规模上未必输给特斯拉,但背后支撑训练的算力储备普遍存在不足。
有国内第三方智驾方案供应商透露,特斯拉在真实路测数据的积累上确实相比国内厂商具备明显优势,毕竟它布局纯视觉智驾的时间更早,跑出来的有效数据量级领先行业。
按照行业普遍估算的标准,一家车企只有累计销量突破百万辆,才算得上攒出了相对够用的模型训练数据基础。
放到国内复杂多变的实际路况下来看,没有激光雷达做冗余加持的纯视觉辅助驾驶系统,实际落地表现和多传感器融合路线的产品差距非常明显。
两种技术路线之争从来不存在绝对的谁对谁错,很多传播内容只片面晒结果、不谈技术落地的前提条件,很容易给普通消费者造成认知偏差,这反而成了智驾普及过程中最致命的安全隐患。
归根到底,无论智驾等级推进到哪一步,现阶段车辆的操控主动权最终都应该掌握在人类驾驶者手里,绝对不能完全把出行安全的底线交给机器来兜底。